Progetto in sviluppo

Un robot per gli anziani che sta in casa, non in fabbrica.

Prototipo in sviluppo: assistenza a persone anziane e fragili, comandato a voce, con l'AI che gira a bordo e i dati che non escono di casa.

Oppure scriveteci: info@ggtechnologies.sm

0
flussi audio o video che escono di casa
100%
elaborazione a bordo del robot
EU
progettato in Europa
Perché ci lavoriamo

La telecamera in casa è il problema, non la soluzione.

Chi assiste un genitore anziano vorrebbe sapere se è caduto, se ha mangiato, se in casa fa troppo freddo. Gli strumenti che lo permettono — telecamere, microfoni, sensori — sono anche quelli che nessuno vuole in salotto, perché mandano tutto sul server di qualcun altro.

Stiamo costruendo un prototipo che affronta la contraddizione dal lato tecnico: il robot vede e sente, ma il modello gira a bordo e quello che riconosce resta in casa. È DigiSense® applicato al caso più delicato che conosciamo. Oggi è un prototipo in sviluppo, non un prodotto che si può comprare.
Stato

Prototipo in sviluppo. Non è un prodotto in vendita e non è un dispositivo medico.

Elaborazione

A bordo del robot, sul framework DigiSense®: audio e video non escono di casa.

Cosa esce di casa

È la domanda aperta del progetto, e la decidiamo con chi ci vive: un avviso a chi assiste, mai il flusso della telecamera o del microfono.

Base

Reachy Mini, piattaforma open source di Pollen Robotics (gruppo Hugging Face).

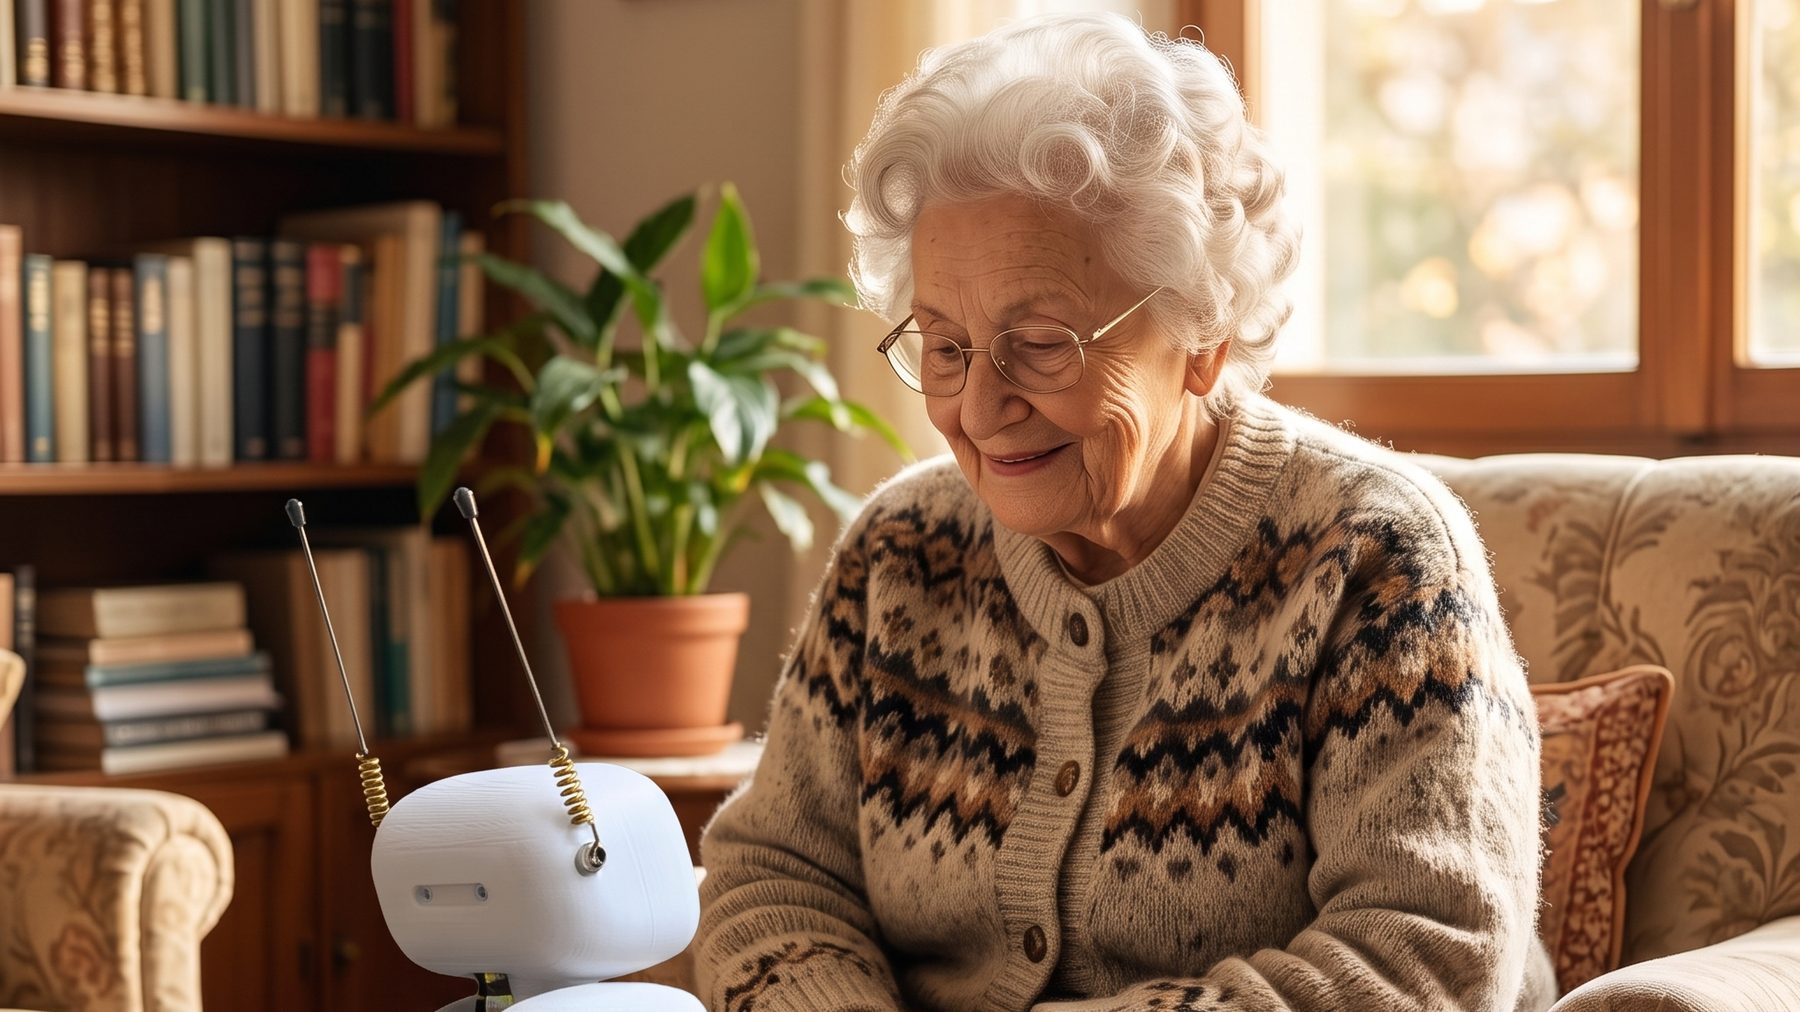
Una donna anziana seduta in salotto guarda un piccolo robot bianco con due antenne, appoggiato al tavolino davanti a lei.
Immagine illustrativa generata con AI. Il prototipo è in sviluppo: la scena non rappresenta un'installazione reale.
Com'è fatto

Un robot open source, la voce e un modello che gira a bordo.

Dove passano i dati del robot Telecamera, microfono, temperatura e umidità entrano nel robot. Il modello gira a bordo e risponde a voce. Audio e video non escono di casa. IN CASA TelecameraMicrofonoTemperaturaUmidità Reachy Mini LLM a bordo Risposta a voce Cloud audio e video non escono

Base open source

Partiamo da Reachy Mini, la piattaforma robotica open source di Pollen Robotics, invece di costruire la meccanica da zero: il lavoro va sulle capacità.

  • Piattaforma robotica open source
  • Modifiche hardware documentate
  • Hardware e fornitori restano sostituibili

Voce e modello a bordo

Modulo vocale e LLM interno: si parla al robot con parole normali e la risposta si forma sulla macchina, che funziona in autonomia.

  • Si comanda parlando
  • LLM in esecuzione locale
  • Funziona anche con la rete assente

Percezione dell'ambiente

Telecamera, temperatura, umidità e microfono, letti a bordo. Sul microfono stiamo lavorando al riconoscimento di rumori che possono indicare una caduta o una richiesta d'aiuto: è in sviluppo, non è una funzione.

  • Telecamera e sensori ambientali
  • Riconoscimento di suoni anomali — in sviluppo
  • Elaborazione a bordo, non in cloud
A che punto siamo

Cosa c'è oggi, cosa stiamo aggiungendo, cosa è previsto.

01

Oggi

Prototipo funzionante su Reachy Mini, con modulo vocale, LLM a bordo e i sensori di ambiente.

02

In sviluppo

Riconoscimento dei suoni che possono indicare una caduta o una richiesta d'aiuto, e affinamento dell'interazione vocale.

03

Previsto

Un hub domotico che colleghi il robot ai dispositivi indossabili già in casa, per leggerne i parametri vitali.

04

Da studiare

Riconoscere la persona dalla firma elettrocardiografica. È un dato biometrico: prima della tecnica va risolto come trattarlo.

FAQ

Domande frequenti

Si può comprare?

No. È un prototipo su cui stiamo lavorando, non un prodotto a catalogo. Se vi interessa seguirne lo sviluppo o ospitare una prova sul campo, scriveteci.

Chi decide cosa il robot può vedere e sentire?

La persona che vive in casa. Prima di installare qualcosa si decide con lei cosa il robot può ascoltare e guardare, e chi riceve gli avvisi. È il primo punto di ogni prova sul campo, prima della tecnica.

Rileva le cadute?

Diciamo una cosa più precisa, ed è una distinzione che conta: stiamo addestrando il microfono a riconoscere rumori che possono indicare una caduta o una richiesta d'aiuto. È un aiuto, e va trattato come tale: la sicurezza di chi vive in casa resta affidata a quello che c'era prima. Un dispositivo che promette di rilevare le cadute è un'altra cosa, con altri obblighi.

Le immagini e l'audio dove finiscono?

In casa. Il modello gira a bordo del robot e il riconoscimento avviene lì: non c'è un server che riceve il flusso della telecamera o del microfono. È il motivo per cui abbiamo scelto questa architettura invece di una più semplice in cloud.

Cosa vuol dire riconoscere una persona dall'elettrocardiogramma?

Che il tracciato cardiaco è abbastanza caratteristico da distinguere una persona da un'altra, quindi un dispositivo indossabile potrebbe dire al robot chi ha davanti senza usare la telecamera. È una possibilità futura, non una funzione: è un dato biometrico e prima della tecnica va deciso come trattarlo.

Vi interessa seguirlo, o ospitare una prova?

Cerchiamo strutture, cooperative e famiglie disposte a provarlo sul campo. Scriveteci e vi indichiamo a che punto siamo davvero.